ПВО система борьбы с БПЛА – Капюшон v 2.0


Радар обнаружения
- Обзор
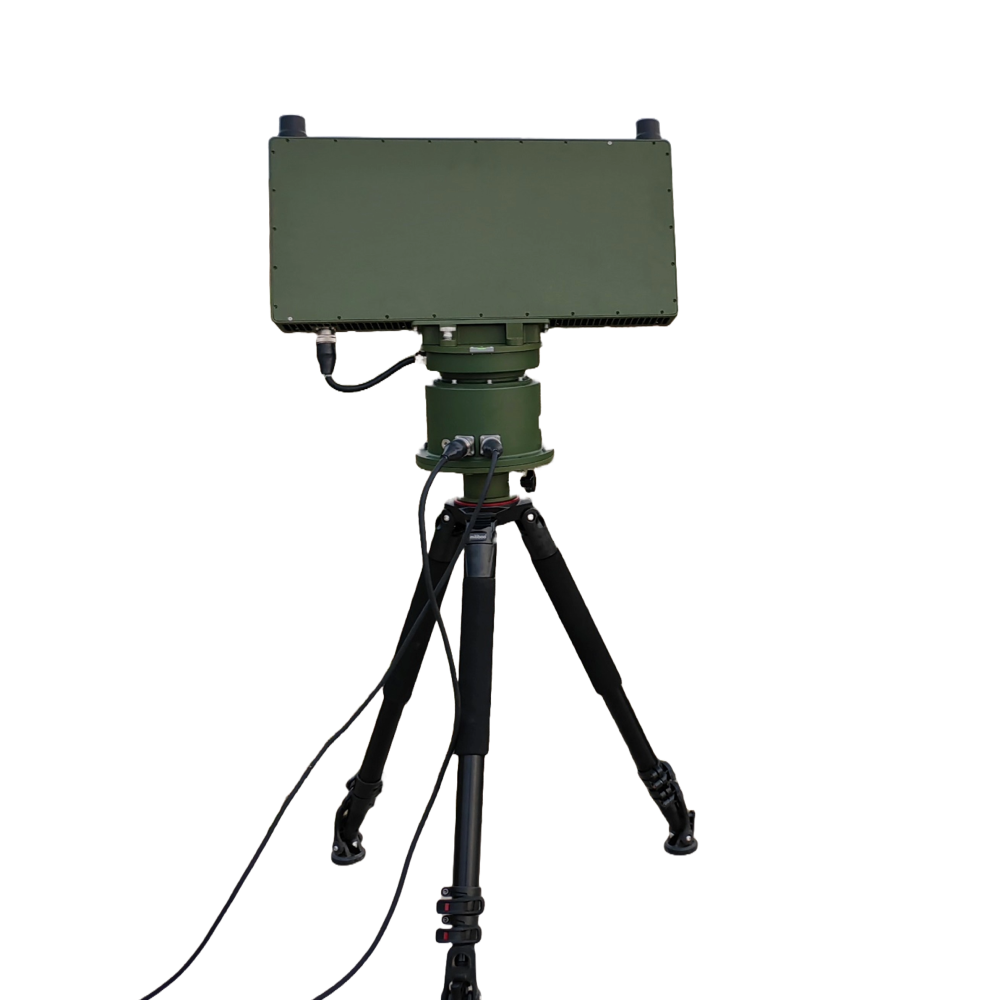
Радар обнаружения маловысотных БПЛА LRD_AMP_R5000 состоит из трех частей: хост-компьютера радара, поворотного стола и программного обеспечения терминала управления. В основном он используется для обнаружения и сопровождения целей в виде беспилотных летательных аппаратов на малых высотах.
Он может выводить расстояние до цели, азимут, высоту, скорость, долготу, широту и другую информацию в режиме реального времени, а также может обеспечивать точное наведение для оптоэлектронной системы.
- Режим работы
Режим работы радара — режим кругового обзора на малой высоте в диапазоне 360°: в этом режиме после того, как программное обеспечение терминала отображения и управления отправляет на радар рабочий режим, хост радара выполняет непрерывное круговое сканирование в диапазоне 360° по азимуту под управлением поворотного стола.
В процессе азимутального механического сканирования выполняется сканирование по тангажу и углу места для охвата воздушного пространства обнаружения в диапазоне 0°~30°. После того, как радар обнаружит цель, он установит навигацию и будет сопровождать цель, а результаты обнаружения цели сообщат на терминал индикации и управления.
- Применение
(1) Эту систему можно установить на штатив и использовать отдельно для стабильного обнаружения и отслеживания БПЛА в воздушном пространстве;
(2) Эта система может быть связана с оптоэлектронной системой, чтобы направлять оптоэлектронную систему для идентификации беспилотников; его можно связать с системой глушения и системой обмана для осуществления контроля и уничтожения беспилотников;
(3) Систему можно снять со штатива и установить на крыше автомобиля, чтобы она стала мобильной станцией мониторинга, или установить на фиксированной точке, например, на крыше здания, чтобы она стала стационарной станцией мониторинга.
- Основная техническая система
(1) Полностью когерентная импульсная доплеровская система;
(2) Измерение угла единичного импульса суммы и разности;
(3) когерентное накопление МПД;
(4) Постоянное обнаружение ложных тревог CFAR;
-
Основные эксплуатационные параметры
(1) Диапазон рабочих частот: Ku, 16 ГГц ± 150 МГц;
(2) Диапазон обнаружения и метод сканирования:
Азимут: механическое сканирование 360°;
Диапазон сканирования по тангажу: _30°;
(3) Ширина балки:
Азимут: _3°;
Угол наклона: _6°;
(4) Пиковая мощность передачи: _100 Вт
(5) Расстояние обнаружения (DJI Phantom 3 и 4, Pd = 85%)
Максимальная дальность обнаружения: _5 км;
Минимальная дальность обнаружения: _250м;
Минимальная скорость обнаружения: _2м/с;
(6) Точность трехкоординатных измерений (среднеквадратическая ошибка)
Точность измерения расстояния: _10 м;
Точность азимута: _0,5°;
Точность тангажа: _0,5°;
(7) Частота обновления данных
Частота обновления данных сканирования 360°: 3 с;
(8) Размеры узла радара: _650 мм*400 мм*100 мм;
(9) Размер радара + поворотного круга: _650 мм*650 мм*250 мм;
(10) Питание: +28 В;
(11) Потребляемая мощность всей машины (включая PTZ) составляет _ 300 Вт;
(12) Вес всей машины (радар, подвес, штатив) составляет _ 35 кг;
Интерфейс: порт Gigabit Ethernet.
-
Вес0,79 кг
-
Время работы~ 5 мин
-
Макс. дальность передачи сигнала5 км
-
Максимальная горизонтальная скорость111 м/с
-
Максимальная нагрузка120 г
-
Поставщикcopterparts.ru
}} "Подавитель дронов «Шторм Мини», диапазоны 400-800Мгц 761532882")
}} "Детектор дронов Ястреб S10 Skydroid 536689158")
}} "Подавитель FPV дронов «Гарпия» 400W 230420892")
}} "Переносная система обнаружения FPV и перехвата видеопередачи DR-400D 1689085418")
}} "Противодронная установка AY-UAV4-FD250 168377333")
}} "Подавитель FPV дронов «Гарпия» 380W 1233533649")
}} "Подавитель дронов рэб FPV Ромашка-12 (аналог) 2043852026")
}} "Подавитель дронов Сумрак 1, 12 каналов, мощность 600W 1843549875")
}} "Детектор дронов aSel Labs H231b 1290359317")
}} "Детектор дронов LDK-DW01 245570825")